考研相關文章參考資料為 wjungle 大神提供的筆記
Graph
- 令 G=<V,E> 代表圖形是由兩個非空集合組成:
- V: 代表頂點 (Vertex)
- E: 代表邊 (Edge)
- 根據邊的類型,可分為兩類:
- Undirected Graph (無向圖)
- 邊不具有方向性
- (i,j)=(j,i) 代表同一邊
- Directed Graph (有向圖)
- 邊具有方向性
- (i,j)=(j,i)
相關術語
- Eulerian cycle (尤拉 cycle)
- 從某點出發,經過每個邊各一次,又
回到原點
- 充分必要條件: 每個頂點之 degree 為偶數
- Eulerian chain
- 從某點出發,經過每個邊各一次,
不一定要回到原點
- 充分必要條件: 有兩個頂點之 degree 為奇數,剩餘頂點之 degree 為偶數
- Hamiltonian Path (漢米爾頓路徑)
- 從某點出發,經過每個頂點各一次,
不一定要回到原點
- Hamiltonian cycle: 要
回到原點
Complete Graph (完全圖)
- 具有最多邊數的圖
- n 個頂點的無向圖: 2n(n−1) 條邊
- n 個頂點的有向圖: n(n−1) 條邊
Subgraph & Component (子圖)- Path
- Path length
Single Path
- 除了起點與終點可能相同之外,中間經過的頂點皆不相同
- ex:
- 1-2-3-4 (O)
- 1-2-3-4-1 (O)
- 1-2-3-2-4 (X)
Cycle
- 起點與終點相同的
Single Path
- ex:
1-2-3-4-1
Connected (連通)
- 對
無向圖而言,任意頂點對之間皆有 Path 存在
- Tree 可視為一個
Connected 無向圖
- Connected 無向圖不可視為一顆 Tree: 可能會有 cycle
- 無 cycle 無向圖不可視為一顆 Tree: 可能不連通
- Connected Component (連通子圖)
Strongly Connected (強連通)
- 對
無向圖而言,任意頂點對 (i,j) 滿足:
- i 有 Path 可到達 j
- j 有 Path 可到達 i
- Strongly Connected Component (強連通子圖)
Degree (分支度)
- 無向圖: 該頂點連結的邊數
- ∣E∣=21∑Degree
- 有向圖分為:
Out-Degree (出支度): 頂點射出之邊數In-Degree (入支度): 射入頂點之邊數- ∣E∣=∑OutDegree=∑InDegree
Graph 的表示方法
Adjacency Matrix (相鄰矩陣)
- 令 G=<V,E>, ∣V∣=n,則準備一個 matrix A:n∗n,其中 A[i,j]=
- 1, if 邊 (i,j) 存在
- 0, if 不存在
- 無向圖
- 相鄰矩陣必為
對稱矩陣 (Symmetric)
- (i,j)=(j,i)⇒A[i,j]=A[j,i]
- 判斷邊是否存在: O(1)
- 求頂點 Vi 之 degree: O(n)
- 求圖之邊數: O(n2)
- 21∑Degree=21∑∑A[i,j]
- 有向圖
- 行為
In-Degree,列為 Out-Degree
- 相鄰矩陣
不一定為對稱矩陣 (Symmetric)
- 判斷邊是否存在: O(1)
- 求頂點 Vi 之
In/Out-degree: O(n)
- 求圖之邊數: O(n2)
- ∑InDegree=∑OutDegree=∑∑A[i,j]
Adjacency Lists (相鄰串列)
- 令 G=<V,E>, ∣V∣=n, ∣E∣=e,則準備 n 條相鄰串列,以 Vertex[1...n] of pointer 表示,其中 Vertex[i] 代表 Vi 之相鄰串列,記錄所有與 Vi 相鄰之頂點編號
- Node: Vertex No. | Next (Link)
- 無向圖
- 所有相鄰串列之 Node 總數 = 2∣E∣
- 判斷邊是否存在: O(Vi 串列長度)≤O(∣E∣)
- 檢查 Vertex[i] 串列中是否存在 Node Vj
- 求頂點 Vi 之 degree: O(Vi 串列長度)≤O(∣E∣)
- 求 Vertex[i] 串列長度
- 求圖之邊數: O(∣V∣+∣E∣)
- 21∑Degree=21∑Vi 串列長度
- 有向圖
- 所有相鄰串列之 Node 總數 = ∣E∣
- 判斷邊是否存在: O(Vi 串列長度)≤O(∣E∣)
- 求頂點 Vi 之 degree:
Out-Degree: O(Vi 串列長度)≤O(∣E∣) 求 Vertex[i] 串列長度In-Degree: O(∣V∣+∣E∣) 求所有串列中 Node Vi 出現次數
- 求圖之邊數: O(∣V∣+∣E∣)
- ∑OutDegree=∑Vi 串列長度
比較表
- 令 G=<V,E>, ∣V∣=n,, ∣E∣=e
|
Adjacency Matrix |
Adjacency Lists |
| 空間需求 |
O(n2) |
O(n+e) |
| 邊數少 |
不適合 (稀疏矩陣) |
適合 |
| 邊數多 |
適合 |
不適合 |
| 判斷邊是否存在 |
適合 O(1) |
不適合 O(e) |
| 求邊數、連通與否… |
不適合 O(n2) |
適合 O(n+e) |
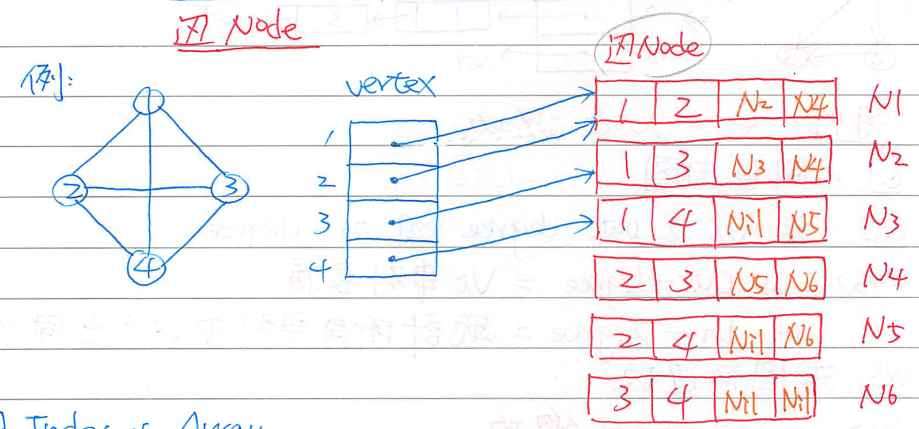
Adjacency Multilists (相鄰多元陣列)
- 令 G=<V,E>, ∣V∣=n,, ∣E∣=e,圖中的每條邊用一個 Node 來表示
- Node: Vi | Vj | Link for Vi | Link for Vj
- Link for Vi: 指向下一個包含 Vi 的 Node
- Link for Vj: 指向下一個包含 Vj 的 Node
- 另準備一個 Vertex[1...n] of pointer,其中 Vertex[i] 指向
第一個包含 Vi 的 Node
- 空間需求: O(∣V∣+∣E∣)
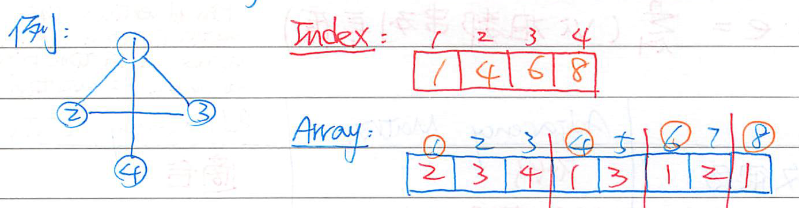
Index Array
- 用一個
Array 紀錄所有點之相鄰節點編號,且用一個 Index 告知其起始位置
- 空間需求: O(∣V∣+∣E∣)
Incident Matrix
- 令 G=<V,E>, ∣V∣=n,, ∣E∣=e,則準備一個 matrix A:n∗e
- 若 ek 邊為 (i,j),則 A[i,ek]=A[j,ek]=1,其餘為 0
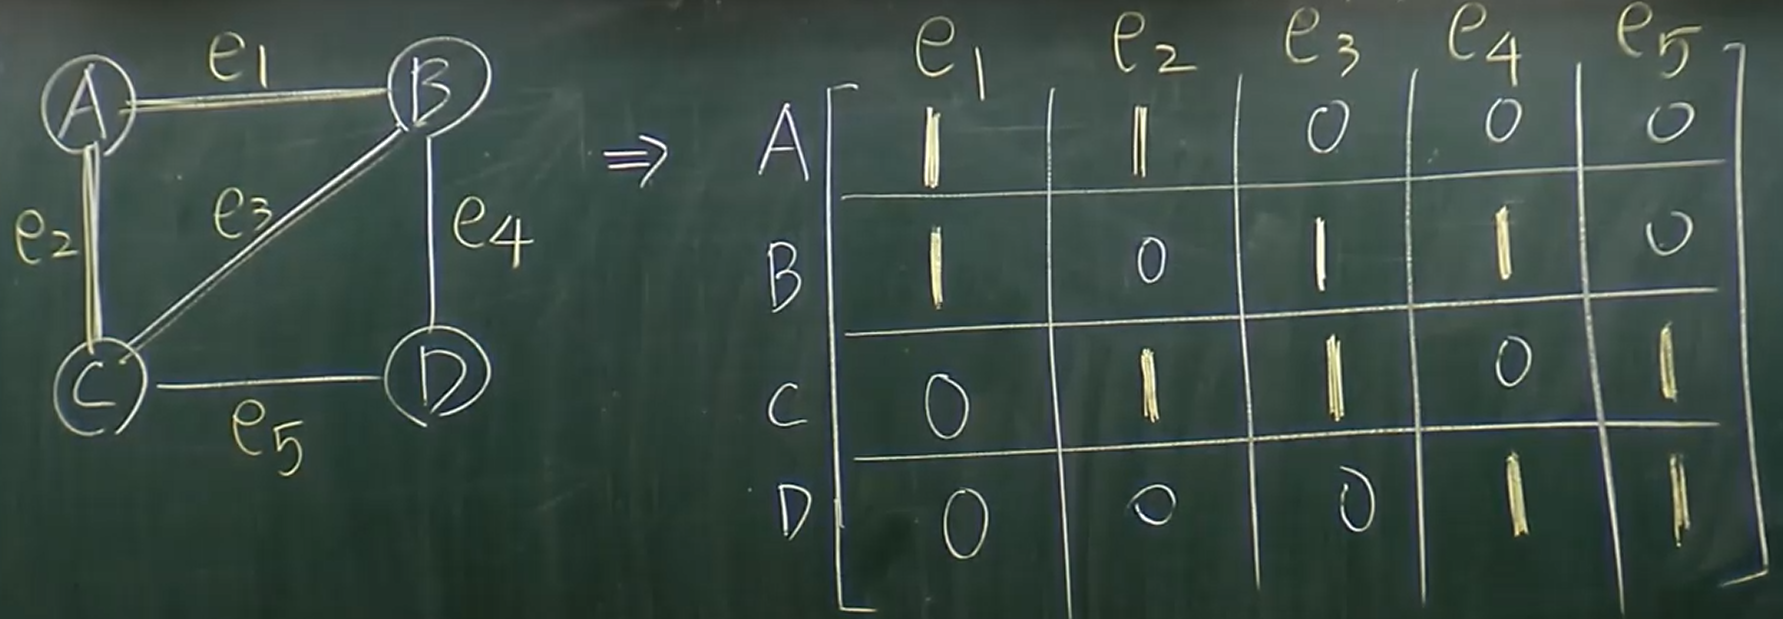
Graph Traversal
拜訪圖中每個頂點各一次
DFS
1
2
3
4
5
6
7
8
9
10
| for i = 1 to n{
visited[i] = false
}
DFS(v: start vertex){
visited[v] = true
for each vertex w adjacent to v{
if(!visited(w)) DFS(w)
}
}
|
- DFS order 並非唯一
- 通常會規定依 vertex No. 小者優先走訪,如此 order 唯一
邊分類
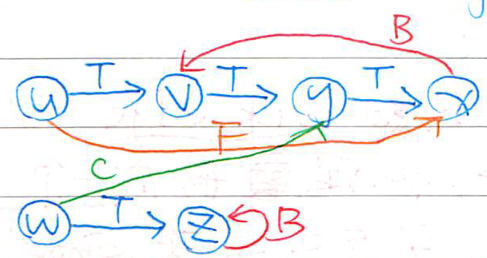
- 當使用 DFS 進行有向圖的遍歷,可以將邊分為 4 類:
Tree edge: 遍歷追蹤時所經過的邊
- 指向的 vertex 為還未遍歷過的 (
white)
Back edge: 指向自己的祖先
- 指向的 vertex 為已遍歷過,但尚未 DFS 完成 (
gray)
Forward edge: 指向自己的後代
- 指向的 vertex 為已遍歷過,且 DFS 完成 (
black)
discovered time 比自身晚 (大)
Cross edge: 指向與自己無關的 vertex
- 指向的 vertex 為已遍歷過,且 DFS 完成 (
black)
discovered time 比自身早 (小)
BFS
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
| for i = 1 to n{
visited[i] = false
}
BFS(v: start vertex){
visited[v] = true
queue Q
Q.push(v)
while(!Q.empty()){
u = Q.front()
Q.pop()
for each vertex w adjacent to u{
if(!visited(w)){
visited[w] = true
Q.push(w)
}
}
}
}
|
- BFS order 並非唯一
- 通常會規定依 vertex No. 小者優先走訪,如此 order 唯一
比較表
|
DFS |
BFS |
| 資料結構 |
Stack |
Queue |
| 時間 (Adjacency Matrix) |
O(n2) |
O(n2) |
| 時間 (Adjacency Lists) |
O(e) / O(n+e) |
O(e) / O(n+e) |
- 對於二元樹而言
- DFS: 類似
Preorder Traversal
- BFS: 類似
Level-order Traversal
Spanning Tree (展開樹/生成樹)
- 給定一個
connected 無向圖 G=<V,E>,令 S=<V,T> 是 G 的一個 Spanning Tree,則 S 滿足:
- E=T+B
- E 為
Tree edge
- B 為
Back edge
- 在 S 中,任何頂點對之間,只存在一條 (unique)
simple path
- 若自 B 中任取一邊加入 S 中,必定會形成一個 (unique)
cycle
- 若 G 為
unconnected,則沒有 Spanning Tree
- 若 G 為
connected,則 Spanning Tree≥1棵
- 若 G 的頂點數為 $ n$,則其
Spanning Tree 的邊數必為 n−1
- 一個
connected 無向圖 G 的任意兩個 Spanning Tree (若存在) 必有共同邊?
- False: 不一定
- 反例: 4 個頂點的完全圖 (Z 字形連接)
Minimum Spanning Tree (最小生成樹)
- 給定一個
connected 無向圖 G=<V,E>,其邊上附有成本 (加權) 值,則在 G 的所有 Spanning Tree 中具有最小的邊成本總和者
- 若圖中有多條邊具有相同成本,則
Minimum Spanning Tree 可能 ≥1棵
- 若圖中每條邊之成本皆不同 (unuque),則
Minimum Spanning Tree 唯一
- 求
Spanning Tree 之演算法 (Greedy strategy):
- Kruskal’s Algorithm
- Prim’s Algorithm
- Sollin’s Algorithm
Kruskal’s Algorithm
- 給定一個
connected 無向圖 G=<V,E>
- Steps:
- 自 E 中挑出最小成本的邊 (u,v)
- 判斷 (u,v) 加入
Spanning Tree S 中是否會形成 cycle
- 無 cycle: (u,v) 加入 S 中
- 有 cycle: 放棄 (u,v)
- 重複 1.2. 直到挑出 ∣V∣−1 條邊,或 E 為空
- (可省) 若 S 中邊數 ≤∣V∣−1,則 G 沒有
Spanning Tree
- 時間複雜度
- 最多執行 ∣E∣ 輪
Delete-min cost edge (u,v) from E- 判斷 (u,v) 加入 S 是否造成
cycle
Delete-min 若使用 Heap 保存各邊成本,則需要 O(log∣E∣)cycle 檢查利用 Disjoint Set 的 Union, Find 操作,約需要 O(1)
- 假設採用
Union-by-Height, Find-with-path-Compression
- 檢查 Find(u) 與 Find(v) 的值是否相同 (屬於相同 set 會造成
cycle)
- (u,v) 加入 S 中: Union(u,v)
- 總時間為 ∣E∣∗(O(log∣E∣)+O(1))=O(∣E∣log∣E∣)
- ∣E∣<∣V∣2⇒O(∣E∣log∣V∣)
Prim’s Algorithm
- 給定一個
connected 無向圖 G=<V,E>,V=1,2,3...,n,令 U=1 (代表起始 vertex,可以隨意選擇)
- Steps:
- 挑出最小成本的邊 (u,v),其中 $u \in U$ 且 $v \in V-U$
- (u,v) 加入 S 中,且將 v 自 V−U 中移入 U
- 重複 1.2. 直到 U=V
- 時間複雜度
- use
Adjacency Matrix: O(∣V∣2)
- use
Heap: O(∣E∣log∣V∣)
- use
Fibonacci Heap: O(∣V∣log∣V∣+E)
Sollin’s Algorithm
- 一開始把每個頂點視為一個獨立的樹之
Root
- Steps:
- 從每棵樹中挑出最小成本之 Tree edge
- 刪除重複挑出的邊,只保留一份
- 重複 1.2. 直到只剩下一棵樹
最短路徑問題
|
Dijkstra’s Algo |
Bellmen-Ford Algo |
Floyd-Warshall Algo |
| 解決問題 |
單源最短路徑 |
單源最短路徑 |
全域最短路徑 |
| 策略 |
Greedy |
DP |
DP |
| Time |
O(V2) |
O(V3) |
O(V3) |
| 圖是否可有負邊 |
不可 |
可 |
可 |
| 圖是否可有負 cycle |
不可 |
不可 |
不可 |
Dijkstra’s Algorithm
- 給定一個
有向圖 G=<V,E>, ∣V∣=n,,其邊上附有cost (length) 值
- 使用的資料結構
Cost Matrix: 一個 n∗n 的 Matrix,其中 Cost[i,j]=
- 邊成本值, if<i,j>∈E
- 0, if i=j
- ∞, if<i,j>∈/E
- S: [1,2,...,n] of Boolen,其中 S[i]=
- False (0): 起點到 i 點之
最短路徑尚未確定
- True (1): 起點到 i 點之
最短路徑已確定
- 初值皆為 False
- Dist: [1,2,...,n] of Int,其中 Dist[i]=
- 起點到 i 點之
最短路徑長
- 初值為
Cost Matrix 中起點那一列元素值
- Steps:
- 自
尚未確定最短路徑的點 (S[i]==0) 中,挑出 Dist 最小的點,令其為 u,並設定 S[u]=1
- 對於 u 的所有相鄰點 w,如果 $S[w] == 0 $,則檢查是否可以
優化其 Dist (Relax) (經過 u 到達 w 距離更短)
- 重複 1.2. n−2 次
- 重要假設條件:
無負邊,否則可能無法求出正確值
- 可以額外建立一個 array 儲存各點之
parent,方便回推最短路徑
- 時間複雜度 [Algo]
- use
Heap: O(∣E∣log∣V∣)
- use
Fibonacci Heap: O(∣V∣log∣V∣+E)
- 與
Prim's Algorithm 相同: Base on BFS concept
Bellmen-Ford Algorithm
- 給定一個
有向圖 G=<V,E>, ∣V∣=n,,其邊上附有cost (length) 值
- 定義: DistK: [1,2,...,n] of Int,其中 DistK[i]=
- 起點到 i 點之
最短路徑長 且經過的邊數 ≤K
- Dist1 為初值,數值為
Cost Matrix 中起點那一列元素值
- Steps:
- 依序求出 Dist2,Dist3...Distn−1,Distn−1 即為結果
- 針對 DistK[i],對每個指向 i 的邊進行檢查是否能
Relax
- 時間複雜度
- O(∣V∣3)
- O(∣V∣∗∣E∣) [Algo]
- 檢查是否有
負 cycle
- 跑完正常的
Bellmen-Ford Algo (n - 1 輪)
- 再跑一輪,如果有 Distn[i] 可以
Relax,則存在 負 cycle
Floyd-Warshall Algorithm
- 給定一個
有向圖 G=<V,E>,V=1,2,3...,n
- 定義: AK: 一個 n∗n 的 Matrix,其中 AK[i,j]=
- i 到 j 之
最短路徑長,且途中經過的頂點編號必須 ≤K
- A0 為初值,同
Cost Matrix
- Steps:
- 依序求出 A1,A2...An,An 即為結果
- 針對 AK[i,j],進行檢查是否能
Relax (i→j or i→k→j)
- 時間複雜度
A+, A∗ 矩陣
- 給定一個
有向圖 G=<V,E>, ∣V∣=n
- A+ 矩陣:
Transitive Closure Matrix
- 一個 n∗n 的 Matrix,其中 A+[i,j]=
- 1, if i 到 j
有 path,且長度 ≥1
- 0, otherwise
- A∗ 矩陣:
Reflexive-Closure Matrix
- 一個 n∗n 的 Matrix,其中 A∗+[i,j]=
- 1, if i 到 j
有 path,且長度 ≥0
- 0, otherwise
- A∗=A+∪I (單位矩陣)
AOV Network & Topological sort
AOV (Activity On Vertex) Network
- 給定一個
有向圖 G=<V,E>,代表 AOV Network,其中:
- Vertex: 代表
工作 (Activity)
- Edge: 代表工作
執行之先後順序
- i→j 存在代表 i 必須先於 j 執行
- 用於判斷計畫工作間的執行是否合理,即至少要有 ≥1 組合理的工作順序 (
Topological sort)
Topological sort
- 給予一個
不具 cycle 的 AOV Network,則至少可以產生 ≥1 組合理的頂點拜訪順序,滿足:
- 在
AOV Network 中,若 i 有 path 到達 j,則在此順序中, i 必定出現在 j 之前
- Steps:
- 找出
In-degree == 0 之 Vertex i
- 輸出 i 且刪除從 i 射出的邊
- 重複 1.2. 直到所有點都已經輸出,或是沒有
In-degree == 0 之 Vertex
- 如果不是所有點皆已經輸出,則無
Topological sort (cycle 存在)
- Steps [Algo]: 進行 DFS,根據 Vertex Finish 的時間由後往前排序
AOE Network & critical path & critical task
AOE (Activity On Edge) Network
- 給定一個
有向圖 G=<V,E>,代表 AOE Network,其中:
- Vertex: 代表
事件 (Event)
- Edge: 代表
工作 (Activity)
- Edge 上數字: 代表工作
完工所需天數
- 意義:
- 所有射入事件 Vertex 之工作皆完成後,事件才會發生
- 事件發生後,從該 Vertex 射出之工作才可以開工
- 用於計畫之專案管理
- 求完成計畫之最短天數:
critical path 之長度
start 到 end 之最長路徑長critical path 可能有多條critical task 上的所有工作
- 要加速哪些工作可以有效縮短計畫完工天數:
- 所有
critical path 上的交集 (共同) 工作
- 哪些工作可以 delay,又可以 delay 多久不影響進度
- 不在
critical path 上的工作皆可 delay
- delay 時間:
- 先求各
事件之最早發生時間: start 到各點之最長路徑長
- 再求各
事件之最晚發生時間: 從 end 往回推各點
- 求各
工作之最早開工 (前一事件的最早發生時間)、最晚開工時間 (後一事件的最晚發生時間),根據兩者之差距求得
Articulation Point
- 在一個
connected 無向圖 中,若刪除某頂點及其連結的邊,則剩下的圖變為 unconnected,該點稱之為 Articulation Point
Biconnected Graph:
- 一個不具有
Articulation Point 之 connected 無向圖
Biconnected Component:
- 給定一個
connected 無向圖 G=<V,E>,令 G′ 是 G 的一個子圖,且滿足:
- G′ 是
Biconnected Graph
- G′ 是
Max Component (沒有其他 Biconnected Graph 子圖可包含 G′)
- 求
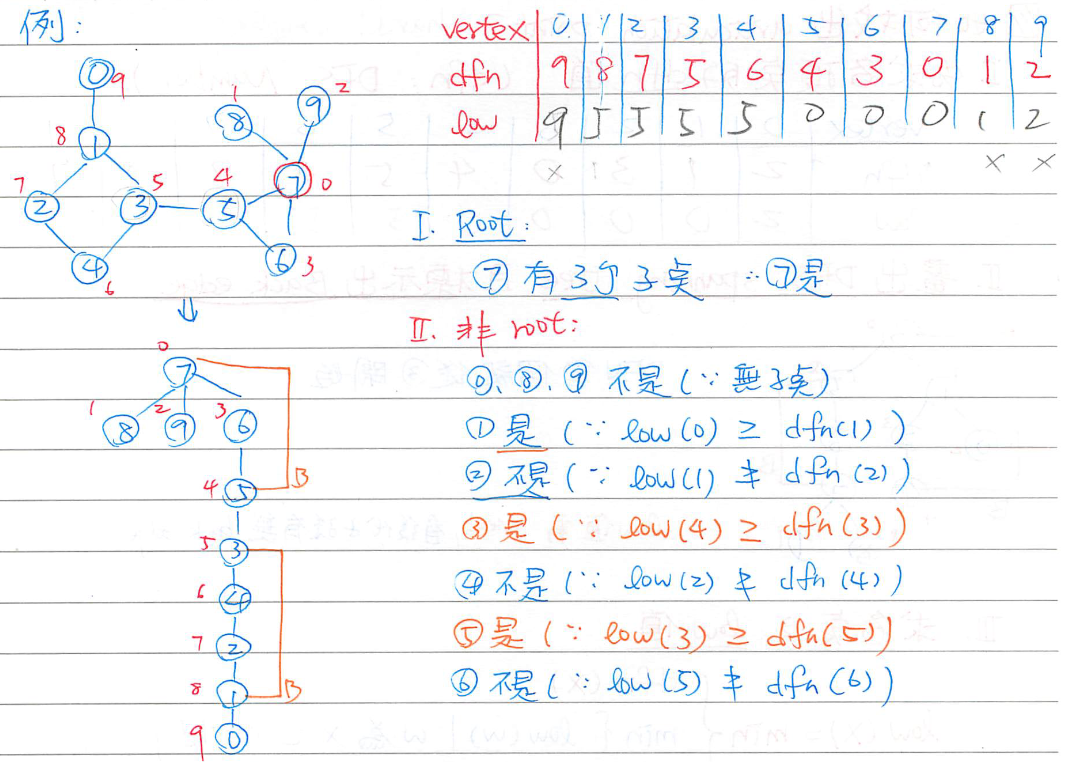
Articulation Point:
- 從某點開始做
DFS,求各點之 dfn (DFS Number: 拜訪順序)
- 畫出 DFS
Spanning Tree 且標示出 Back edge
- 求出各點之
low 值:
- low(x)=min(dfn(x),{dfn(y) ∣ y 為 x 的後代 (含 x) 中最多經過一條 Back edge 所到之點})
- 判斷規則:
- 對於
root,若其有 ≥2 個子點,則為 Articulation Point,否則不是
- 對於
非 root 頂點 x,令 y 為 x 之任一子點,若存在 low(y)≥dfn(x) 則 x 為 Articulation Point